Hoşgeldiniz,
Sürekli öğrenme, yenilikçilik ve verimlilikten ilham alan bir Mekatronik Mühendisiyim. Aşağıdaki projeler, her aşamada aktif olarak yer aldığımı göstermekte olup; mühendisliğe olan tutkumu, problem çözme odaklı yaklaşımımı ve sınırlı kaynaklarla anlamlı sonuçlar ortaya koyma becerimi yansıtmaktadır. Keyifli incelemeler.
Erasmus+ Araştırma Projesi
Politecnico di Torino üniversitesinde "Friction Modelling of Pneumatic Cylinders for Servo-Positioning Systems" isimli yüksek lisans tezini geliştirme ve revize etme amaçlı çalıştığım proje
IMECH-2 (TÜBİTAK 2209-A)
Mekatronik Mühendisliği bitirme tezim olan: "Design & Development of a Back-Drivable 3 DoF Parallel Manipulator" (TÜBİTAK 2209-A)
Ultrasonik Sensör Tabanlı Otonom Mobil Robot
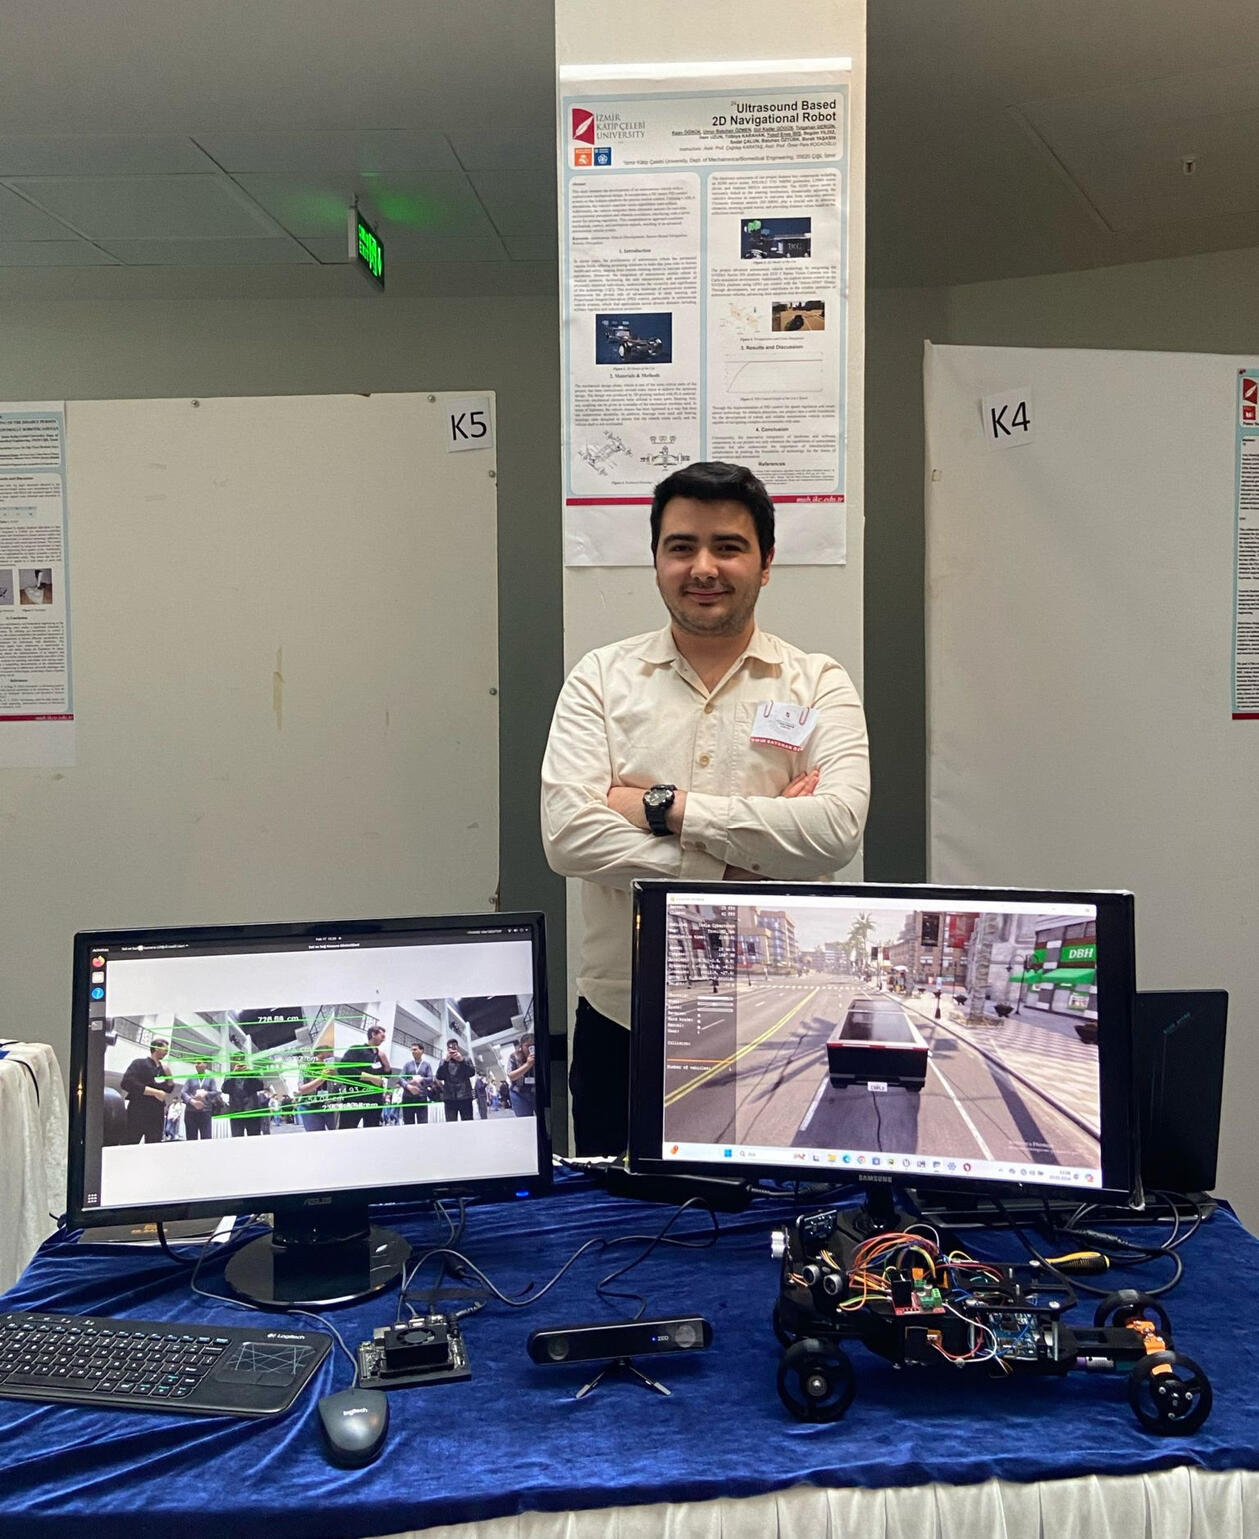
Ultrasonik sensörler kullanarak çevresindeki engelleri algılayıp yön değiştirebilen otonom bir kara aracı projesi. Projede mekanik mimari tasarımı, CAD modelleme, üretim, montaj, tasarım doğrulama, teknik dokümantasyon ve üretime yönelik mühendislik çıktılarının tamamından sorumlu olundu.
PixelFlight
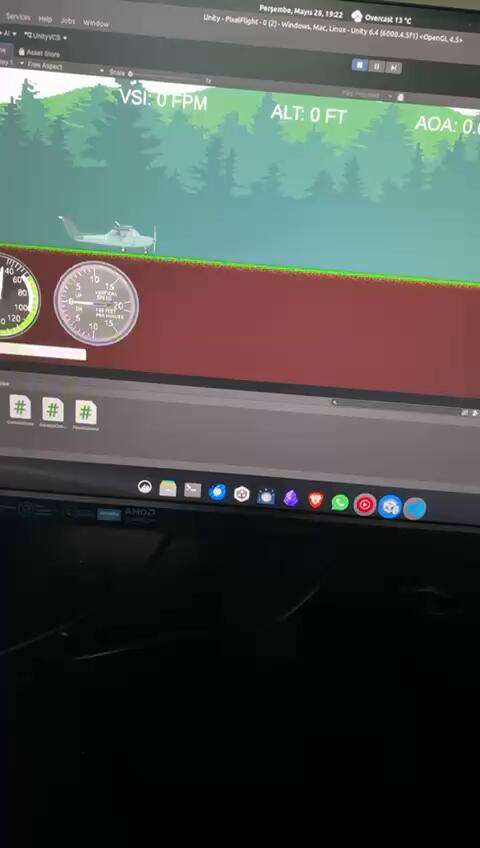
PixelFlight, havacılık ve aerodinamiğe olan kişisel ilgim doğrultusunda geliştirdiğim bağımsız bir mühendislik projesidir. Amaç, Unity oyun motoru içerisinde gerçek aerodinamik prensipleri kullanarak fizik tabanlı bir 2 boyutlu uçuş simülasyonu geliştirmektir. Proje kapsamında kaldırma, sürükleme, itki ve ağırlık kuvvetleri matematiksel olarak modellenmiş, açı değişimlerinin uçuş karakteristiğine etkileri simüle edilmiştir.
IMU (Internal Measurement Unit) ile oryantasyon tahmini
AR-GE Stajyeri olarak çalıştığım MEDINSTECH firmasında gerçekleştirdiğim çalışma.
Real-Time Control of 2-DoF Robotic Arm
Gerçek zamanlı kontrol dersimde geliştirdiğim proje.
PID Control Project
"PID Position Control of a DC Motor" isimli PID Control dersimde geliştirdiğim proje.
PixelFlight: 2B Uçuş Simülasyonu
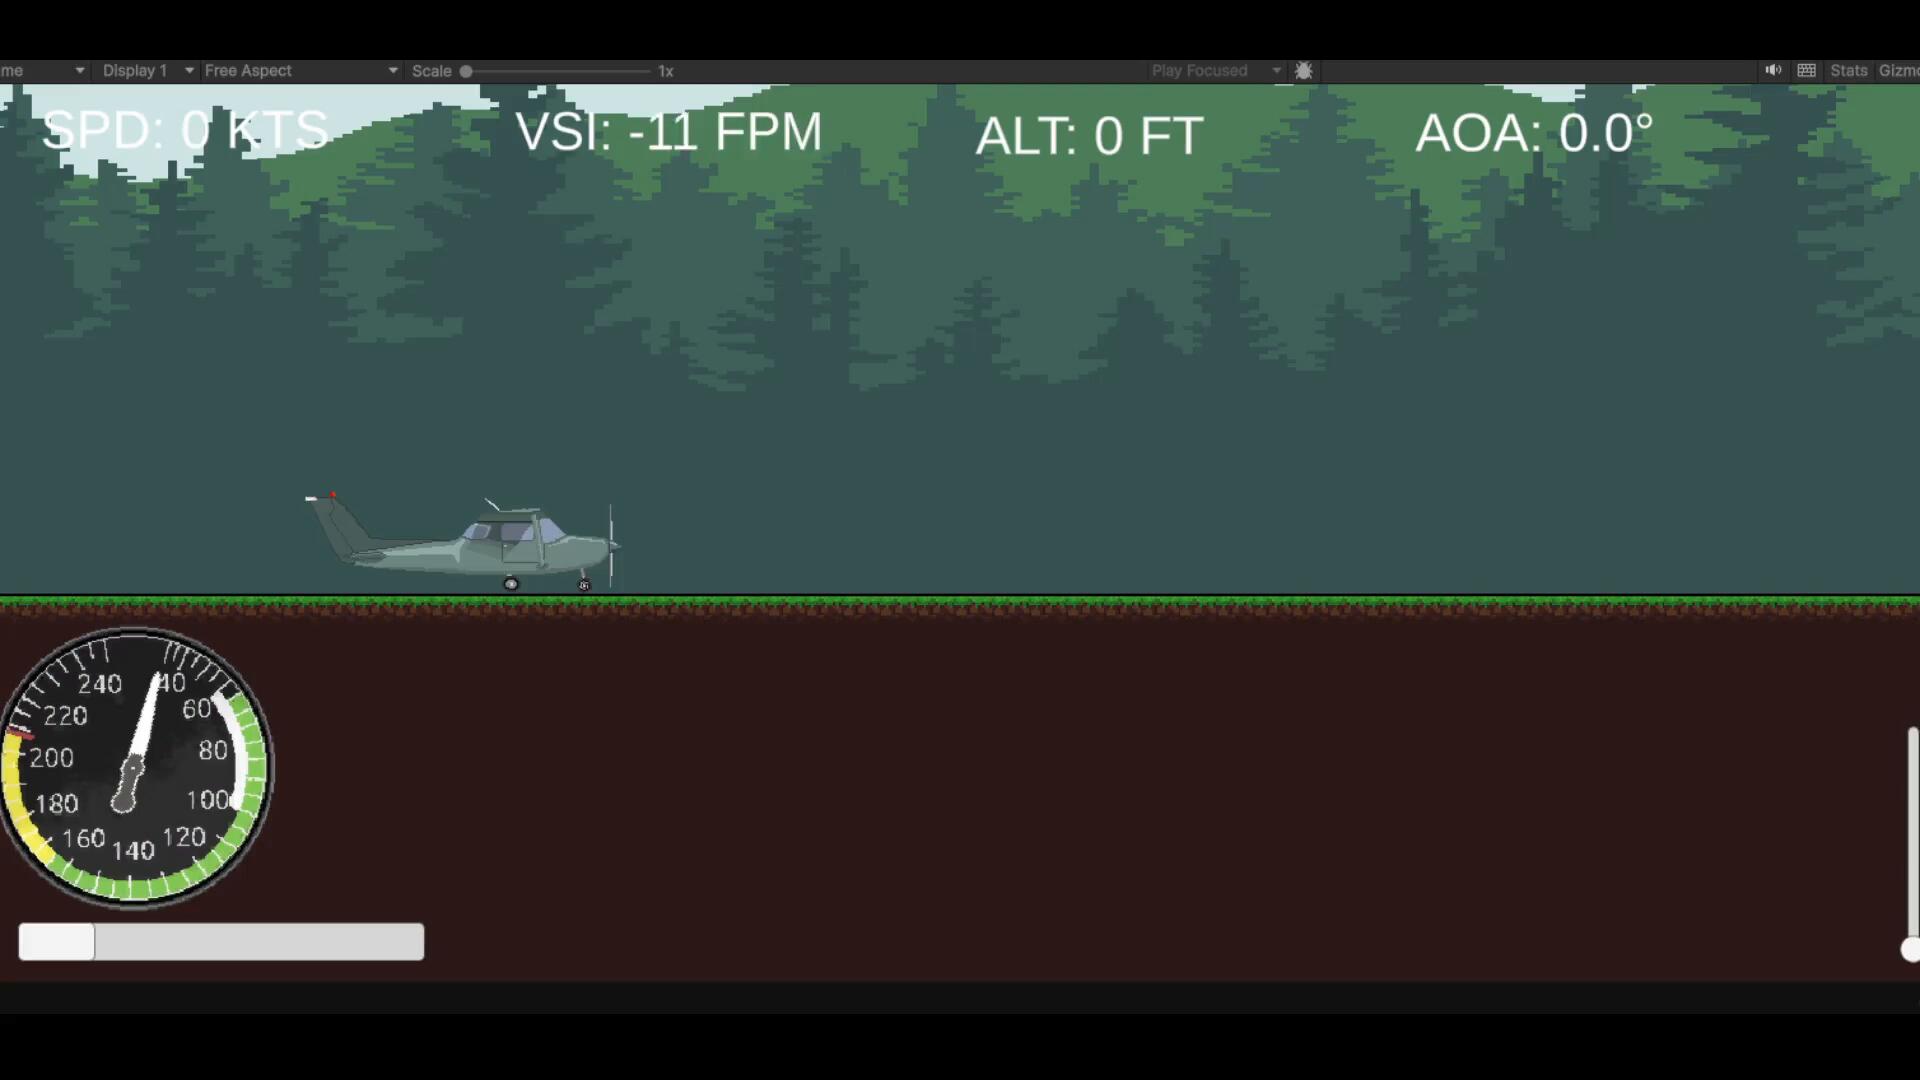
GÖREVLERUnity oyun motoru üzerinde çalışan, gerçek uçuş fiziğini temel alan bir 2 boyutlu uçuş simülatörü geliştirmek. Aerodinamik kuvvetleri matematiksel modeller kullanarak hesaplamak ve bunları gerçek zamanlı olarak simülasyona entegre etmek.
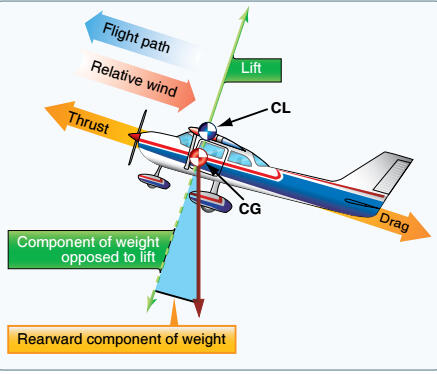
WP-1: Aerodinamik Temeller ve Literatür AraştırmasıKaldırma kuvveti (Lift), sürükleme kuvveti (Drag), itki kuvveti (Thrust) ve ağırlık kuvveti (Weight) arasındaki ilişkiler araştırıldı. Serbest cisim diyagramları (Free Body Diagram) oluşturularak uçuşun fiziksel modeli tanımlandı.
WP-2: Kaldırma Kuvveti Modelinin GeliştirilmesiKaldırma kuvveti denklemi Unity ortamına aktarıldı. Hücum açısına (Angle of Attack - AOA) bağlı değişen kaldırma katsayısı (CL) için doğrusal olmayan matematiksel bir model geliştirildi. Farklı uçuş durumlarında kaldırma kuvvetinin değişimi gerçek zamanlı olarak hesaplandı.
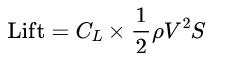
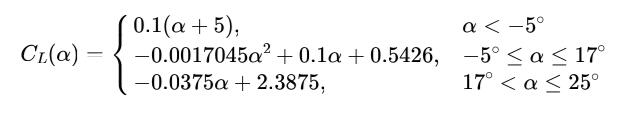
WP-3: Hava Yoğunluğu ve İrtifa ModeliAtmosfer yoğunluğunun irtifaya bağlı değişimi modellenerek simülasyona entegre edildi. Böylece yükseldikçe azalan hava yoğunluğunun kaldırma ve sürükleme kuvvetleri üzerindeki etkileri hesaplanabilir hale getirildi.
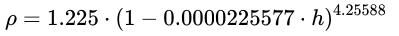
WP-4: Sürükleme Kuvveti Modelinin GeliştirilmesiParazit sürükleme (Parasite Drag) ve indüklenmiş sürükleme (Induced Drag) bileşenlerinden oluşan sürükleme modeli geliştirildi. Hava hızı, kaldırma katsayısı ve kanat geometrisi gibi parametreler kullanılarak toplam sürükleme kuvveti hesaplandı.
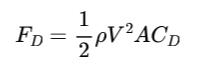
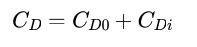
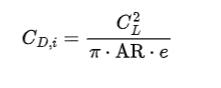
WP-5: Kuvvetlerin Gerçek Zamanlı SimülasyonuLift, Drag, Thrust ve Weight kuvvetleri Unity fizik motoru ile entegre edildi. Pitch açısı ve hücum açısındaki değişimlerin kalkış, seyir ve iniş davranışları üzerindeki etkileri simüle edildi.
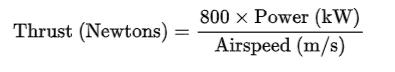
WP-6: Fizik Sistemi Doğrulama ve Oynanış EntegrasyonuGeliştirilen matematiksel modeller farklı uçuş senaryolarında test edildi. Simülasyon çıktıları gözlemlenerek fizik sisteminin kararlı çalışması doğrulandı ve oyun mekanikleri ile entegre edildi.SONUÇGerçek aerodinamik prensiplere dayanan bir 2 boyutlu uçuş simülatörü başarıyla geliştirildi. Proje kapsamında kaldırma, sürükleme, itki ve ağırlık kuvvetleri matematiksel olarak modellenerek gerçek zamanlı simülasyona entegre edildi.Bu çalışma sayesinde aerodinamik modelleme, fizik tabanlı simülasyon geliştirme, matematiksel sistemlerin yazılıma aktarılması ve Unity ortamında gerçek zamanlı fizik uygulamaları konularında uygulamalı deneyim kazanıldı. Proje, mühendislik teorisini yazılım geliştirme ile birleştiren disiplinlerarası bir çalışma olarak tamamlandı.
Ultrasonik Sensör Tabanlı Otonom Mobil Robot
Görevler: Elektronik ve kontrol sistemleriyle entegre çalışabilecek, yapısal olarak dayanıklı, bakım yapılabilir ve modüler bir otonom araç platformunun mekanik tasarımını ve üretimini gerçekleştirmek. Sistemin gelecekte seri üretime uygun şekilde dokümante edilmesini sağlamak.
WP-1: Mekanik Mimari ve Konsept GeliştirmeAraç mimarisi, şasi yerleşimi, tekerlek yapısı, rulman seçimi ve elektronik bileşenlerin konumlandırılması planlandı. Üretilebilirlik, yapısal dayanım, montaj kolaylığı ve bakım gereksinimleri dikkate alınarak tasarım alternatifleri değerlendirildi.WP-2: CAD Tasarımı ve Mekanik EntegrasyonTüm mekanik parçalar ve montaj grupları CAD ortamında tasarlandı. Motorlar, ultrasonik sensörler, kontrol elektroniği, rulmanlar ve bağlantı elemanları yapısal bütünlüğü koruyacak şekilde sisteme entegre edildi
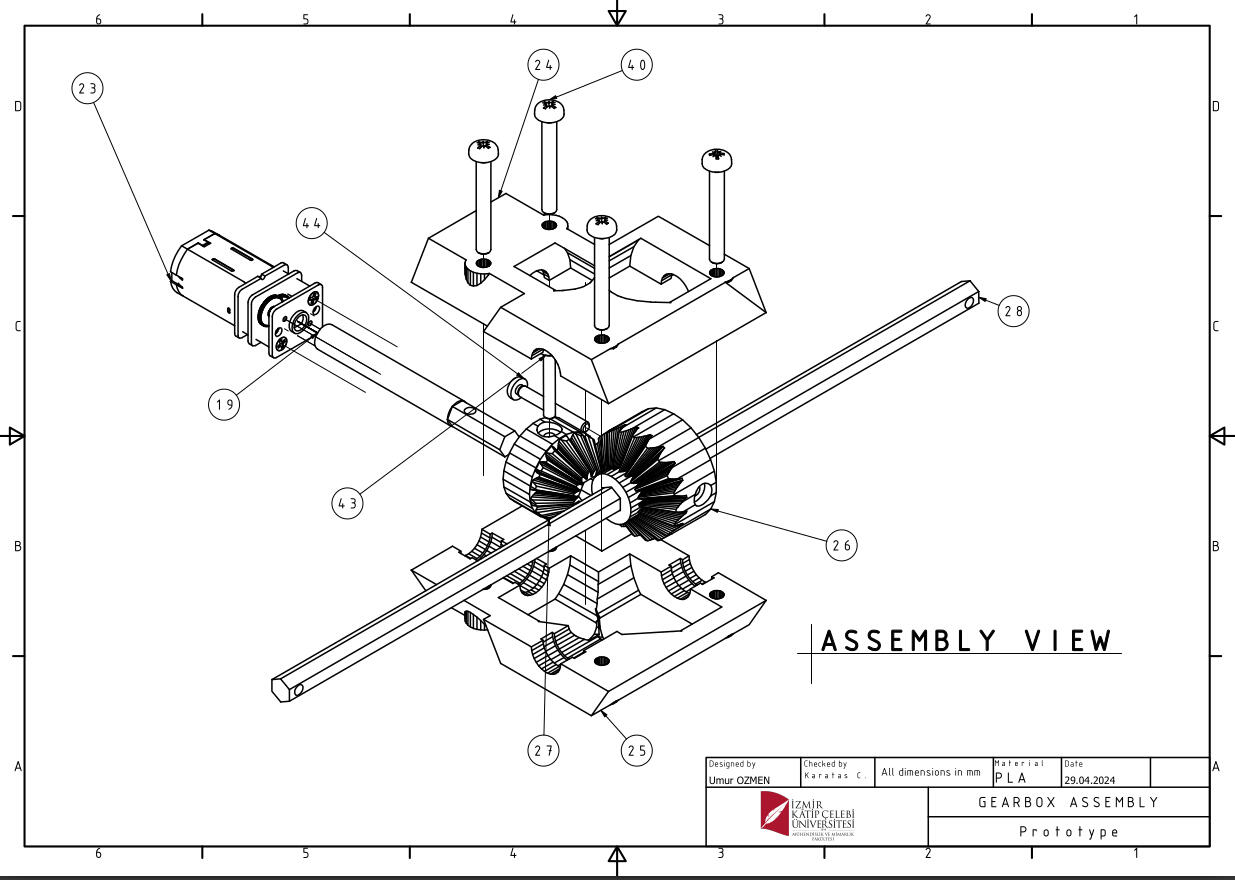
WP-3: Üretim ve MontajMekanik parçaların üretim ve montaj süreçleri yönetildi. Prototip üretimi gerçekleştirildi, parçaların boyutsal uyumluluğu doğrulandı ve sistemin nihai montajı tamamlandı.WP-4: Prototip Doğrulama ve Tasarım İyileştirmeleriÜretim sonrasında mekanik testler gerçekleştirildi ve tespit edilen tasarım hataları analiz edildi. Yapısal dayanımı, montaj kolaylığını ve sistem güvenilirliğini artırmak amacıyla gerekli tasarım revizyonları uygulandı.
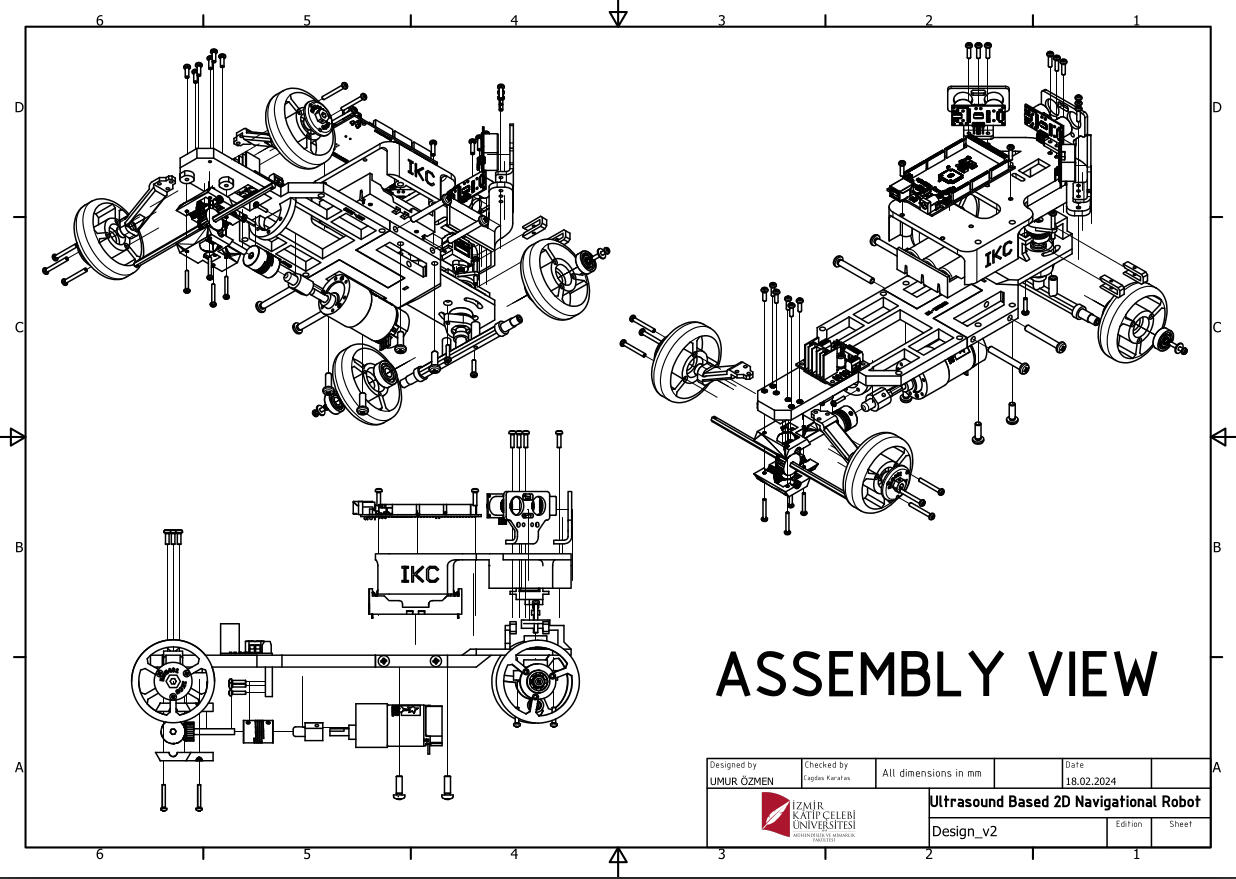
WP-5: Teknik Dokümantasyon ve ÜrünleştirmeTeknik resimler, CAD dosya yapıları, montaj dokümantasyonu ve üretim paketleri hazırlandı. Satın alma ve üretim süreçlerini desteklemek amacıyla kapsamlı bir Malzeme Listesi (BOM) oluşturuldu.WP-6: Proje Koordinasyonu ve Teknik RaporlamaDisiplinlerarası ekip toplantılarında haftalık ilerlemeler, tasarım kararları, karşılaşılan problemler ve uygulanan çözümler sunuldu. Proje boyunca teknik dokümantasyon güncel tutuldu.Text
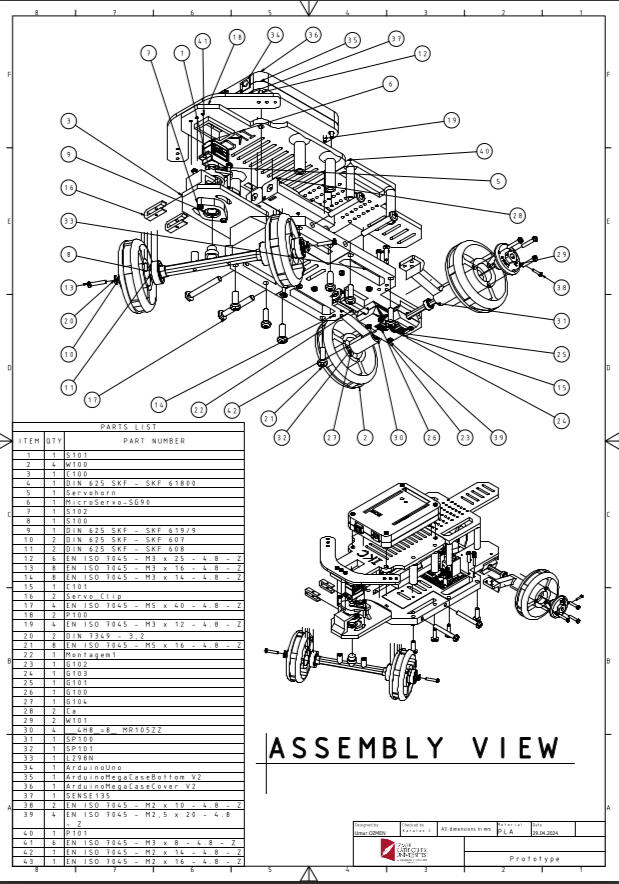
SONUÇTam işlevsel bir otonom engel kaçınma aracı başarıyla geliştirilmiş ve doğrulanmıştır. Tasarlanan mekanik sistem, algılama ve kontrol alt sistemlerinin güvenilir şekilde çalışmasına olanak sağlamıştır.Ortaya çıkan modüler tasarım sayesinde bakım işlemleri kolaylaştırılmış, arızalı parçaların hızlı şekilde değiştirilebilmesi ve sistemin gelecekte geliştirilebilmesi mümkün hale getirilmiştir. Hazırlanan teknik resimler, CAD verileri ve BOM dokümantasyonu sayesinde proje, tekrar üretilebilir ve geliştirilebilir bir mühendislik çözümüne dönüştürülmüştür.
Erasmus+ Araştırma Projesi
Görev: Başka bir yüksek lisans öğrencisi tarafından hazırlanan “Servo Konumlandırma Sistemleri için Pnömatik Silindirlerin Sürtünme Modellemesi” başlıklı tezi incelemek. Araştırmada iyileştirme gerektiren alanları belirlemek ve hem teorik hem de deneysel düzenlemelerde iyileştirmeler yapmak.
Aksiyon: 6 farklı Çalışma Paketi üzerinde çalıştım:• Son teknoloji ve literatür taraması (2 hafta)
• Tez verilerinin ve kodunun incelenmesi (1 hafta)
• Tanımlama algoritmalarının geliştirilmesi (2 hafta)
• Tanımlama yöntemlerinin değerlendirilmesi (1 hafta)
• Sensör kalibrasyonu ve veri toplama (1 hafta)
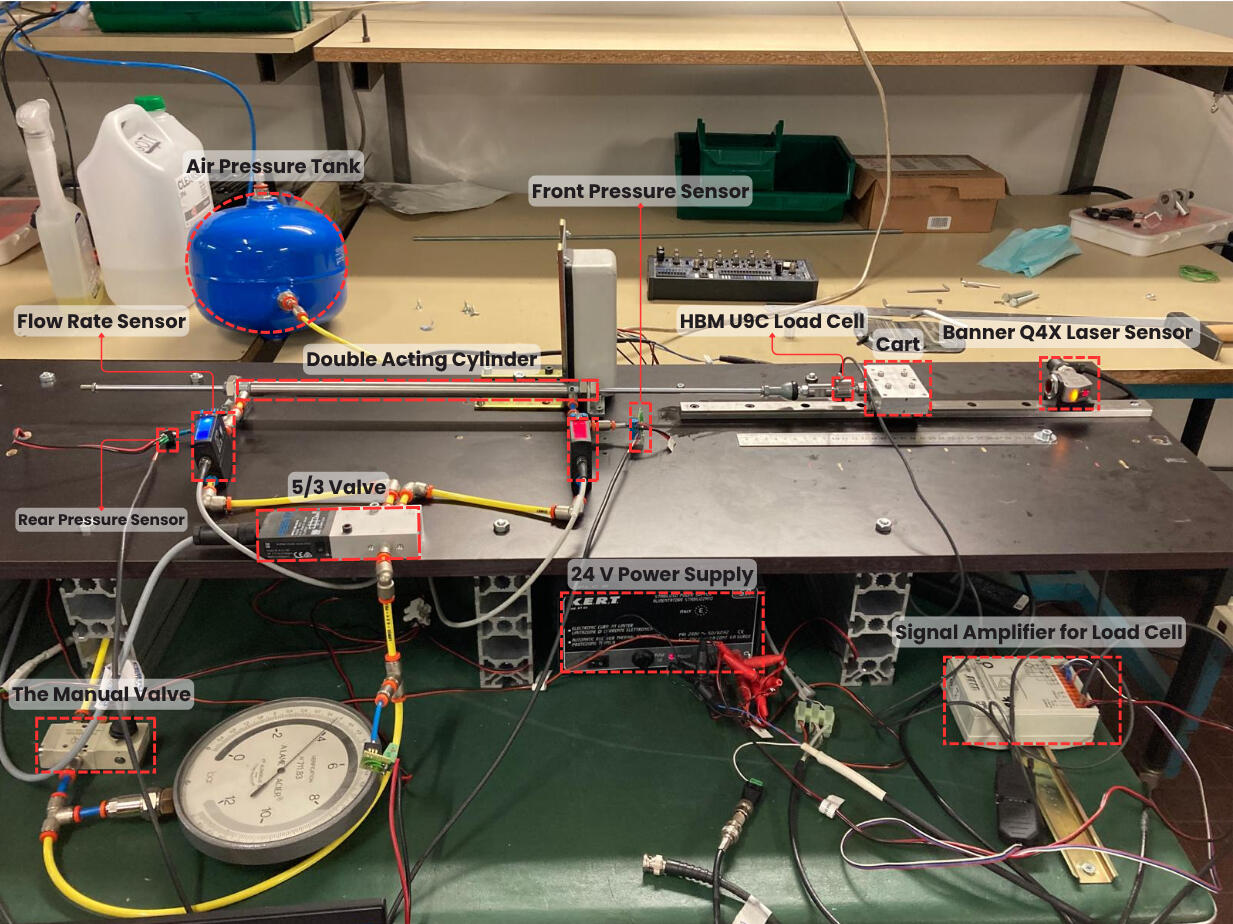
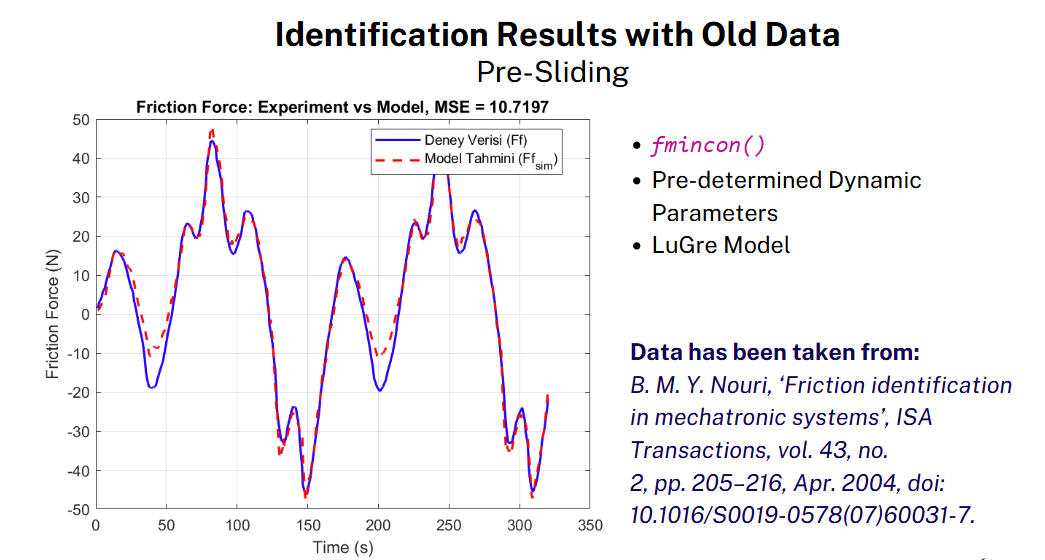
• Deneylerin gerçekleştirilmesi ve nihai sunumun hazırlanması (1 hafta)İlgili tez kapsamında, sürtünme olgusunun anlaşılması, sürtünme kuvvetinin doğru bir şekilde tahmin edilmesine yönelik modellerin belirlenmesi ve deneylerden elde edilen verilerle bu modellerdeki parametrelerin tahmin edilmesi amaçlanmaktadır.iP-1: Yaklaşık iki haftalık bir süre boyunca sürtünme olguları üzerine bir literatür taraması gerçekleştirilmiştir. Bu araştırmanın sonucunda, uygun sürtünme modelleri seçilmiş ve bunların dayandığı kavramlar anlaşılmıştır. Sürtünme olguları üzerine yaklaşık iki haftalık bir süre boyunca literatür taraması yapılmıştır. Bu araştırmaların sonucunda, uygun sürtünme modelleri seçilmiş ve bunların dayandığı kavramlar anlaşılmıştır. Kullanılacak modeller “Genelleştirilmiş Maxwell Modeli”, “LuGre Modeli” ve son olarak “Polito Modeli” olarak belirlenmiştir.iP-2: Bu iş paketinde tersine mühendislik yaklaşımı benimsenmiş ve MATLAB programında veriler işlenmiş, bu veriler kullanılarak elde edilen hesaplama sonuçları ile teorik modellerin MATLAB programlama dilinde nasıl kullanıldığı öğrenilmiştir. Son olarak, araştırmada iyileştirilmesi gereken kısımlar tespit edilmiştir.iP-3: Tezde eksik veya iyileştirmeye açık olarak belirlenen alanlar üzerinde çalışmalar başlatılmıştır. Bu nedenle, daha önce kullanılmasına karar verilen sürtünme modellerindeki dinamik ve statik parametreleri belirlemek için deneysel sonuçların yardımıyla sistem tanımlama algoritmaları geliştirilmiştir.iP-4: Bu iş paketinde, geliştirilen algoritmalar geçmiş verilerle test edilmiş ve performansları değerlendirilmiştir.
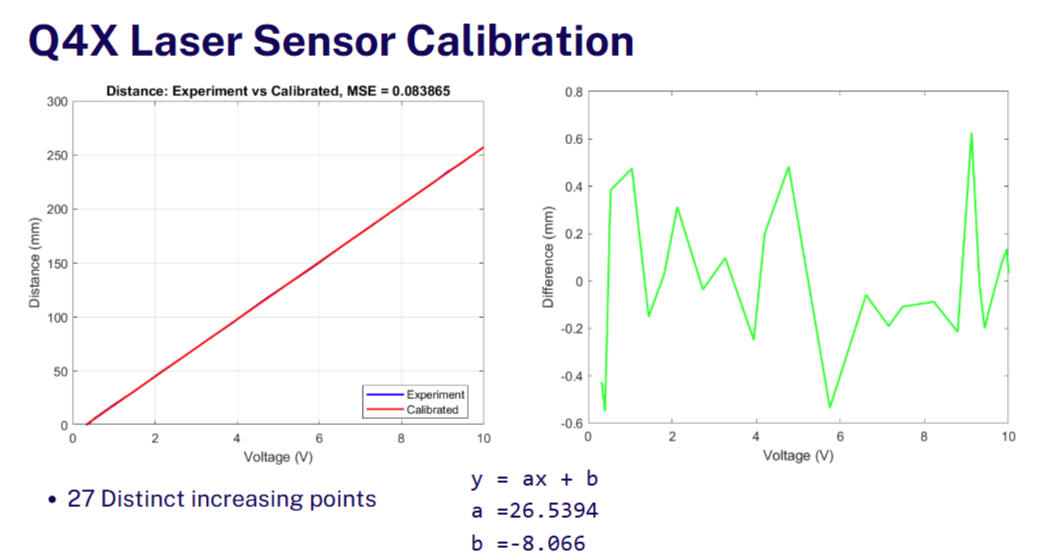
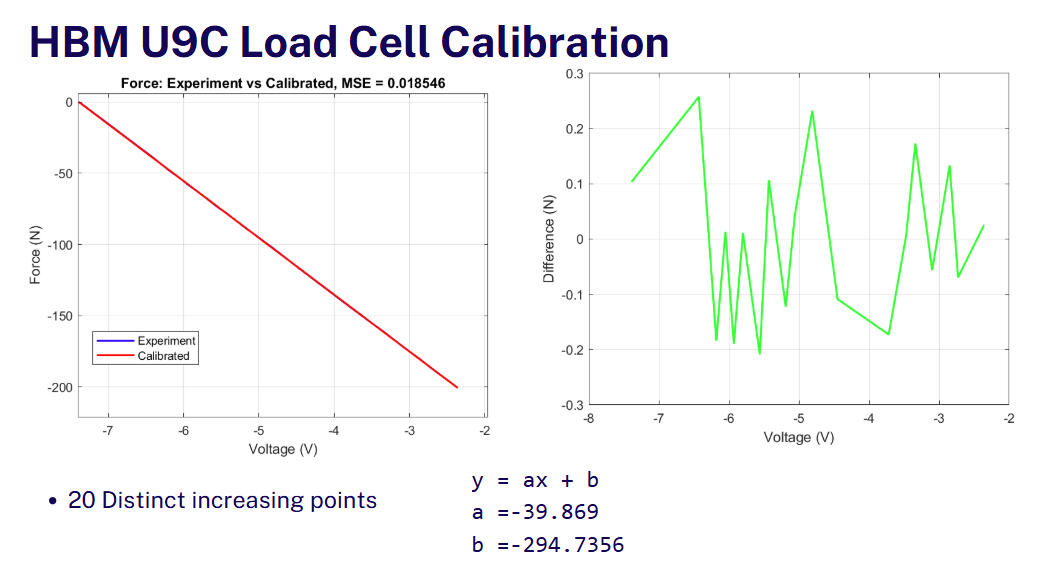
iP-5:Gerekli ön hazırlıklar tamamlandıktan ve tanımlama yöntemleri belirlendikten sonra, laboratuvarda deney düzeneği kuruldu. Ancak, güvenilir sonuçlar elde etmek amacıyla, daha önce kullanılan kablolu konum sensörü yerine bir lazer konum sensörü entegre edildi. Lazer sensörü ve yük hücresi kullanımdan önce kalibre edildi. Kalibrasyon sonuçları raporlanmıştır.
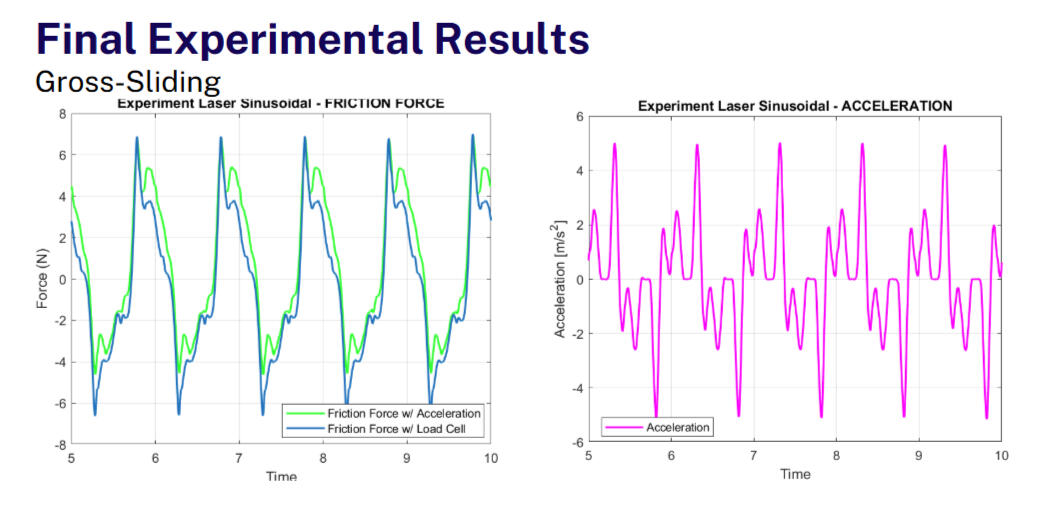
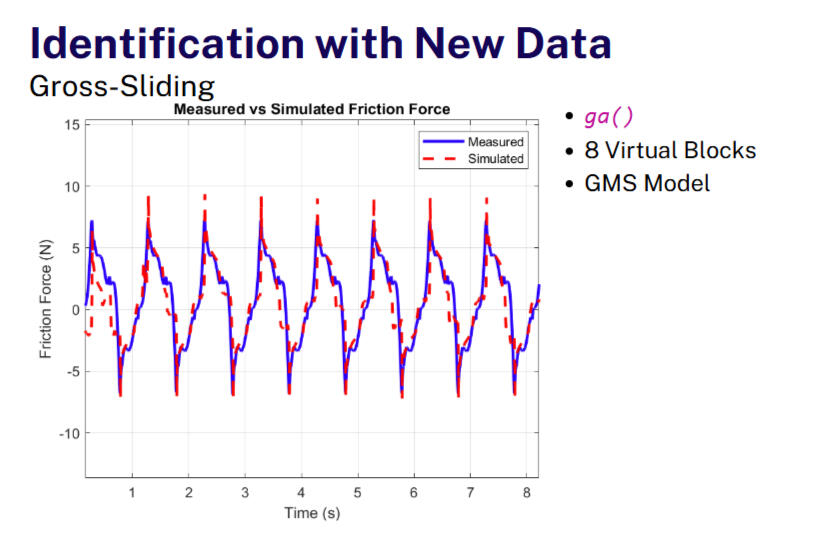
iP-6: Son olarak, revize edilmiş deney düzeneği ile elde edilen deney verileri önceki verilerle karşılaştırıldı. Sonuçlar hakkında yorumlar yapıldı ve sistem tanımlama yöntemleri yeni verilerle test edildi. Çalışmanın tamamı danışmana bir sunumla aktarıldı.Sonuçlar: Tüm iş paketleri başarıyla tamamlanmıştır. Araştırmanın eksik kısımları tespit edilmiş ve iyileştirilmiştir. Deney düzeneğindeki iyileştirmeler, daha güvenilir veri toplanmasını sağlamıştır. Sistem tanımlama yöntemlerinin doğrulanması için ayrılan çalışma süresi nedeniyle net bir sonuca varılamamış olsa da, mevcut tez üzerinde önemli ilerleme kaydedilmiştir. Bu bölümün sonunda danışmanın yorumlarını içeren sertifika mektubunu inceleyebilirsiniz.
IMECH-2
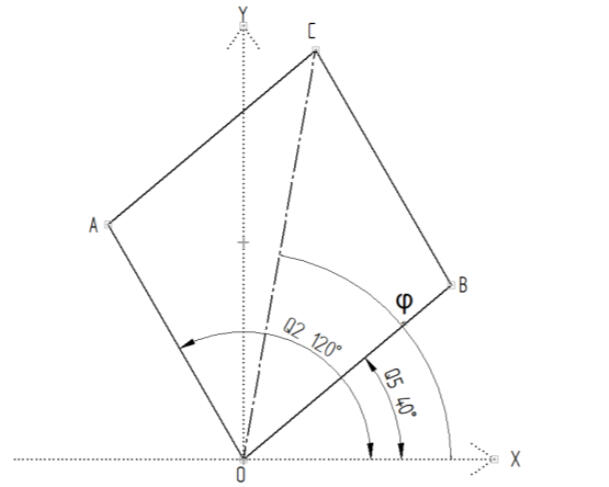
Görevler: Projenin amacı, teleoperasyon uygulamaları, fizik tedavi uygulamaları ve endüstriyel otomasyon uygulamalarında kullanılabilecek, Kartezyen koordinat sisteminde hassas uç efektör konum verileri sağlayabilen, benzersiz bir tasarıma sahip çok amaçlı 3-DoF paralel manipülatörün tasarımı ve imalatını gerçekleştirmektir.Yaptıklarım: Esas olarak 3 Çalışma Paketi üzerinde çalıştım:iP-1: Projenin teorik hesaplama aşamasında, manipülatörün uç efektör konum verilerini elde etmek için ileri kinematik analiz ve ters kinematik analiz hesaplamaları gerçekleştirdim. Elde edilen hesaplamaları, giriş açıları ile uç efektörün x, y ve z konum verileri arasındaki ilişkiyi test etmek ve doğrulamak amacıyla MATLAB aracılığıyla bir algoritmaya dönüştürdüm.
iP-2: Projenin taslak modelini (IMECH-1) CAD (Autodesk INVENTOR) yazılımını kullanarak tasarladım. Taslağın sanal ortamda çalıştığını doğruladıktan sonra, 7 ay boyunca devam edecek olan prototip versiyonun (IMECH-2) mekanik tasarım süreci üzerinde çalıştım. Toleransı yüksek özel parçalar için test kitleri üretmek üzere 3D yazıcıları aktif olarak kullandım, baskı sonrası hatalı parçaları yeniden tasarladım, proje süpervizörüyle yapılan haftalık toplantılarda tasarım sorunlarının çözümünde aktif rol aldım, gerekli makine elemanlarını (cıvatalar, somunlar, rulmanlar vb.) satın aldım ve bunların montajını gerçekleştirdim. Mekanik tasarımdaki haftalık görevleri takip ettim ve güncelledim.
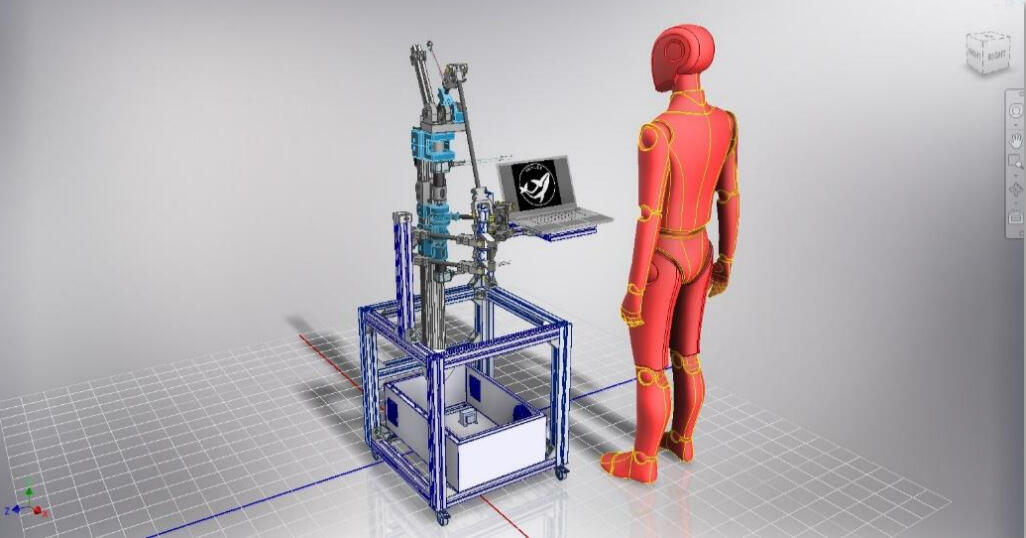
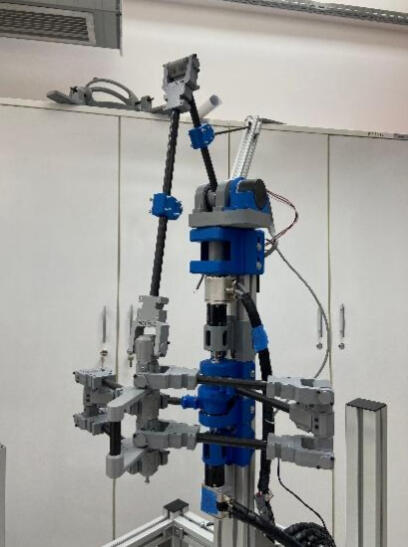
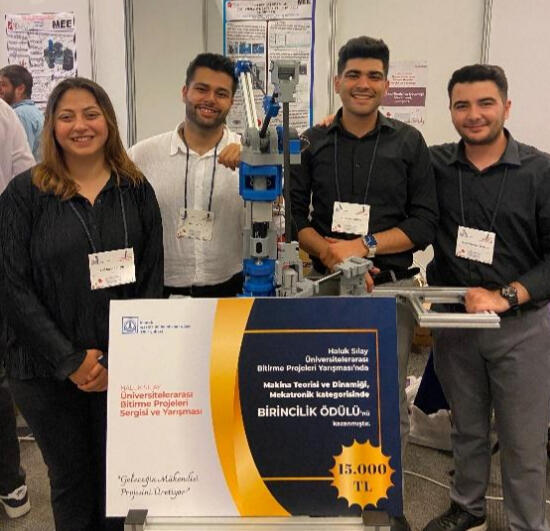
iP-3: Manipülatördeki MAXON marka EC motorlarının Q2, Q5 ve Q6 giriş açılarını kontrol etmek üzere, MATLAB’a entegrasyon olarak indirilen EPOS2 kütüphanesi kullanılarak oluşturulan SIMULINK kontrol modelinin geliştirilmesine ve iyileştirilmesine yardımcı olmak. Konum ve açı bilgilerini gerçek zamanlı olarak gözlemlemek amacıyla ileri ve ters kinematik analiz hesaplamalarını SIMULINK ortamına entegre etmek ve bunların doğruluğunun test edilmesine katılmak. Son olarak, elektrik güç ünitesinin montajı ve tasarımına katılmıştır. (SIMULINK Kontrol Şeması, teknik bilgi gizliliği ve fikri mülkiyet hakları nedeniyle eklenmemiştir.)Sonuçlar: Proje, lisans düzeyinde başarıyla tasarlanmış ve üretilmiş olup hedeflerine ulaşmıştır. TUBITAK tarafından desteklenmiş ve yarışmada birincilik ödülünü almıştır (bkz. “Ödüller”). Halen geliştirme aşamasındadır ve İzmir Katip Çelebi Üniversitesi Medikal Robotik Laboratuvarı’nda kullanıma hazırdır.
IMU ile oryantasyon tahmini
Görevler: IMU Sensörü yardımıyla gelecekte geliştirilecek ürünün yaw, pitch ve roll yönelim açılarını elde etmek, bu verileri kablosuz olarak iletmek, projenin tüm ilerleyişini raporlamak ve ileride kullanılmak üzere bir “readme” dosyasına kaydetmek.Aksiyon: 4 İş Paketi üzerinde çalıştım:iP-1: IMU Sensörü ve yön verileri üzerine genel araştırma yapmak, ilk deneyleri gerçekleştirmek, doğru ve istikrarlı gerçek zamanlı veri toplama için uygun bir algoritma bulmak.
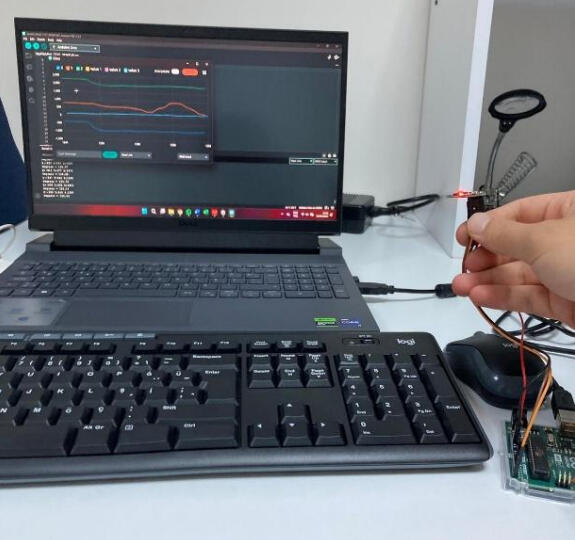
iP-2: Verileri doğru bir şekilde toplamak ve doğrulamak için bir test düzeneği hazırlamak, bu düzeneği kullanarak çeşitli algoritmaları test etmek, sonuçları raporlamak ve incelemek. Bu test düzeneği ile, 3D yazıcıyla üretilen dişli ve vida benzeri bir mekanizma yardımıyla sensörü, insan müdahalesi olmaksızın yaw, pitch ve roll eksenlerinde döndürmek amaçlanmaktadır.
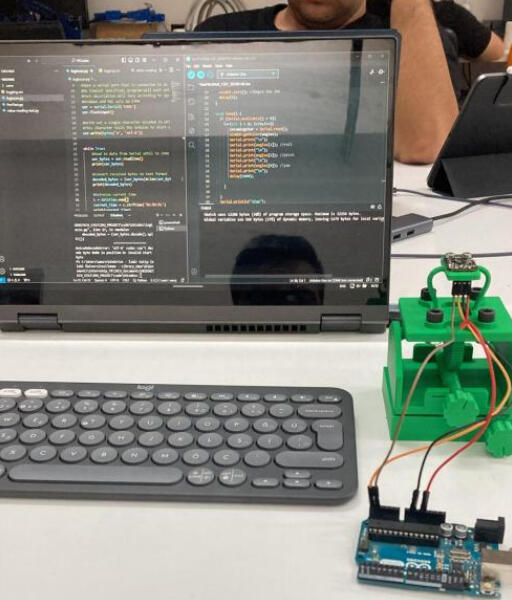
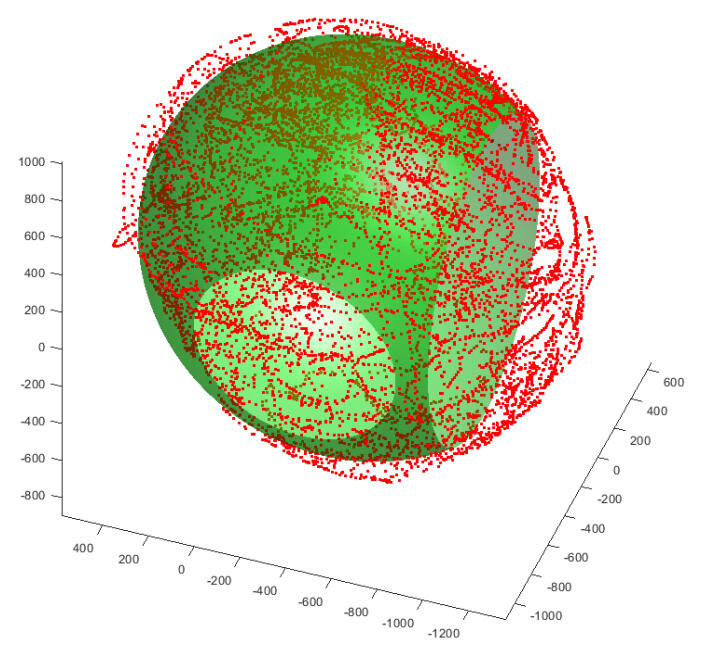
iP-3: IMU üzerindeki jiroskop, manyetometre ve basınç sensörlerinin kalibrasyonu ve bu sensörlerden elde edilen verilerin doğrulanması.
iP-4: IMU tarafından elde edilen ve doğrulanmış verilerin Wi-Fi üzerinden kablosuz olarak iletilmesine yönelik bir algoritmanın geliştirilmesi ve sinyal gürültüsünü azaltmak amacıyla tüm elektronik bileşenlerin lehimlenmesi.
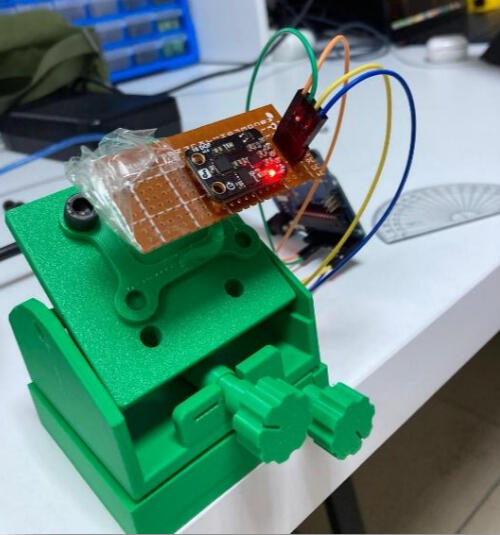
Sonuç: Sağlanan IMU sayesinde üç eksenin tümü için geçerli veriler toplanabildi; bu veriler hem görsel hem de sayısal olarak doğrulandı ve proje için gerekli altyapı oluşturuldu. Staj süresinin sona ermesi nedeniyle kablosuz veri aktarımında bazı eksiklikler bulunsa da, şirket için gerekli ürün temeli atılmıştır.
PID ile DC Motor Pozisyon Kontrolü
Görevler: PIC16F877A aracılığıyla bir DC motorun konumunu kontrol etmek.Aksiyon: 2 adet İş Paketi üzerinde çalıştım:İP-1: DAQ kartı aracılığıyla toplanan giriş-çıkış veri setlerini kullanarak MATLAB'daki sistem tanımlama araç kutusuyla bir DC motorun s-alanında yaklaşık bir transfer fonksiyonu bulmak. Transfer fonksiyonunu bulduktan sonra, bir kontrol algoritması oluşturmak ve bunu PIC16F877F mikrodenetleyicisini içeren, sıfırdan lehimlenmiş bir kontrol kartına yerleştirmek.
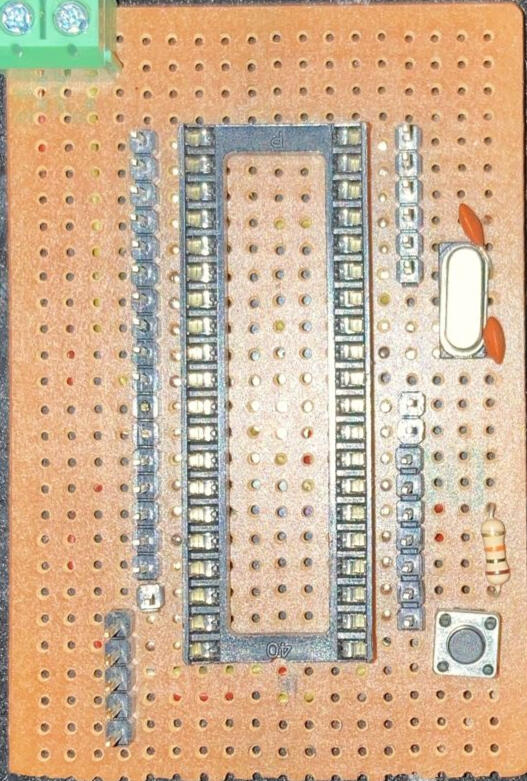
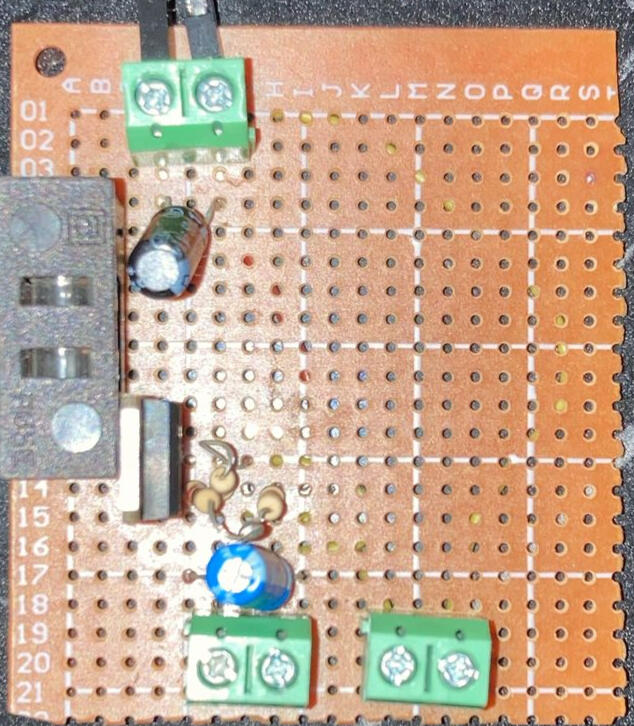
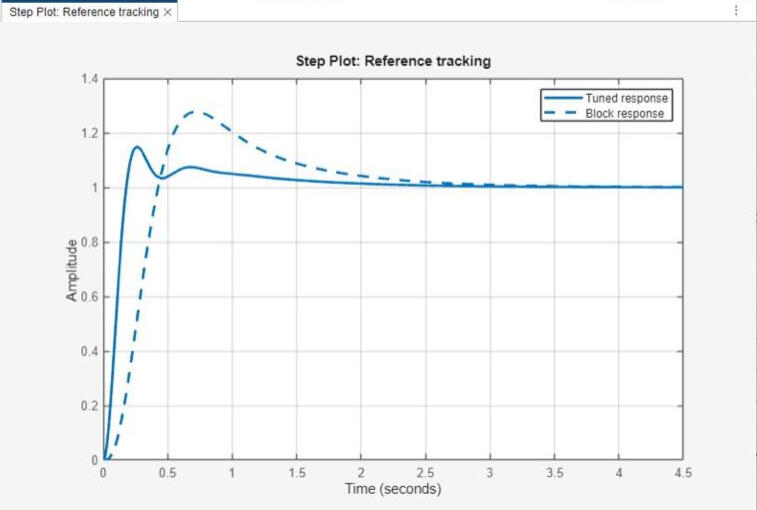
iP-2: Gömülü PID algoritmasının test edilmesi ve sonuçların incelenmesi.Sonuçlar: Proje başarıyla tamamlandı ve motor, otomatik olarak ayarlanan PID parametreleri kullanılarak yeterli performansla referans konuma ulaştı.
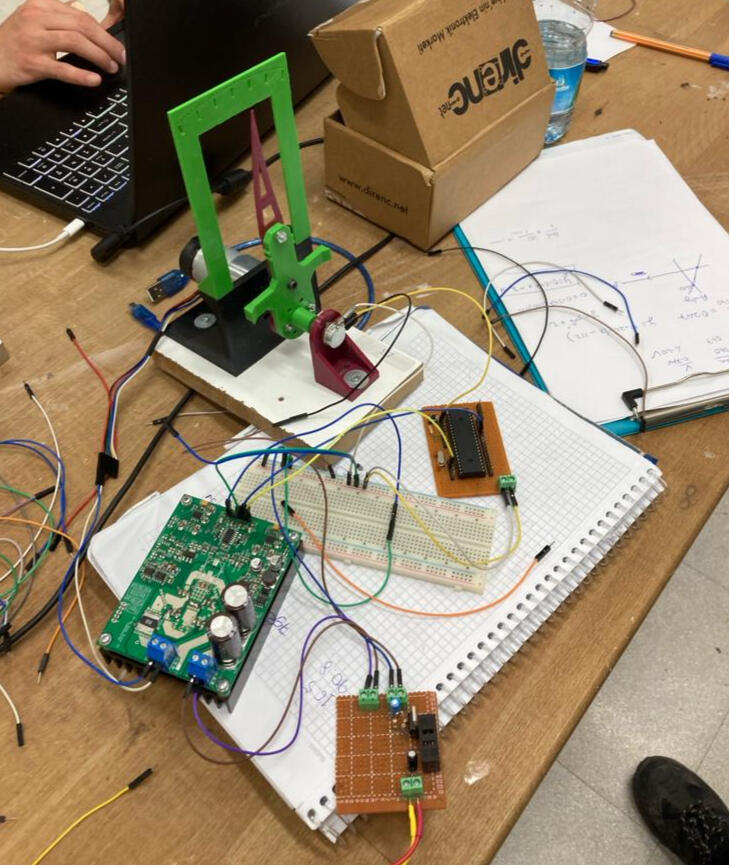
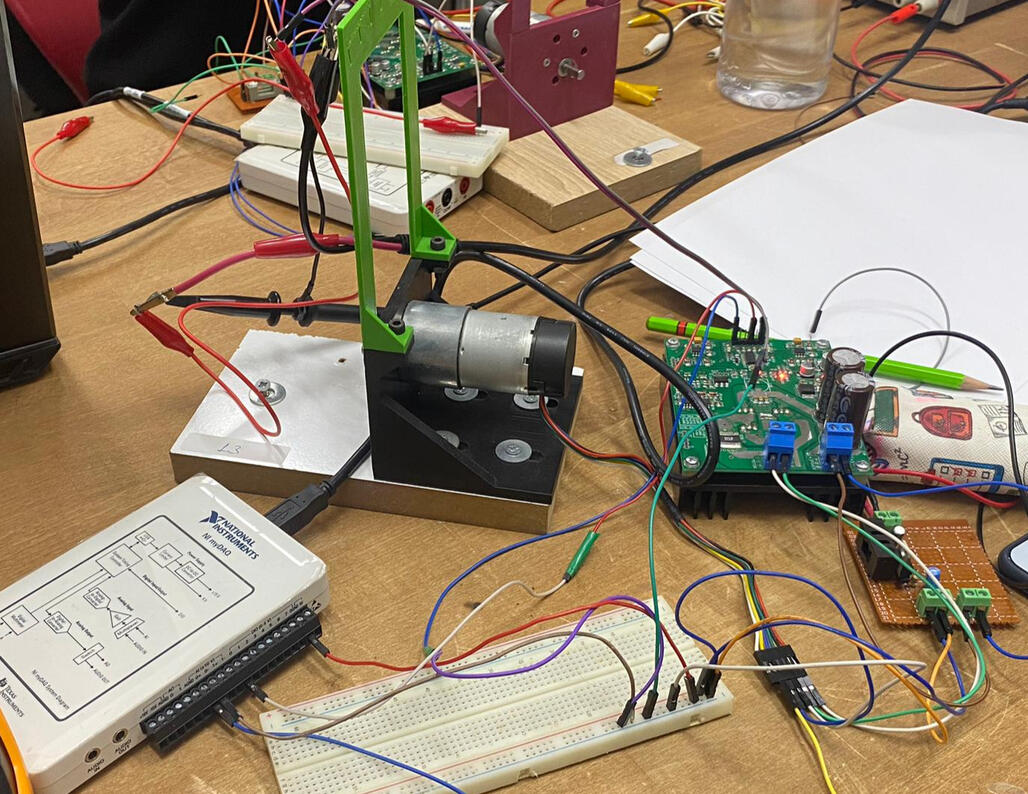
Görevler: Tasarlanan bir MATLAB Uygulama Arayüzü yardımıyla, uç efektörün seçilen konuma ulaşmasını sağlamak üzere, mekanik olarak önceden üretilmiş 2-DoF robot kolu için SIMULINK’te oluşturulan kontrol modelini bir Arduino’ya yüklemek.Aksiyon: 2 Çalışma Paketi üzerinde çalıştım:iP-1: Mevcut mekanik sorunları çözmek, mekanizmayı bir platforma sabitlemek ve tersine mühendislik yoluyla çalışma prensiplerini anlamak.iP-2: Gerçek zamanlı kontrolü sağlamak için bir dijital kontrol algoritması tasarlamak ve entegre etmek, çok turlu bir potansiyometreden derece cinsinden konum verilerini elde etmek üzere kalibrasyon yapmak ve ileri ve ters kinematik analizlerini kontrol modeline entegre etmek.
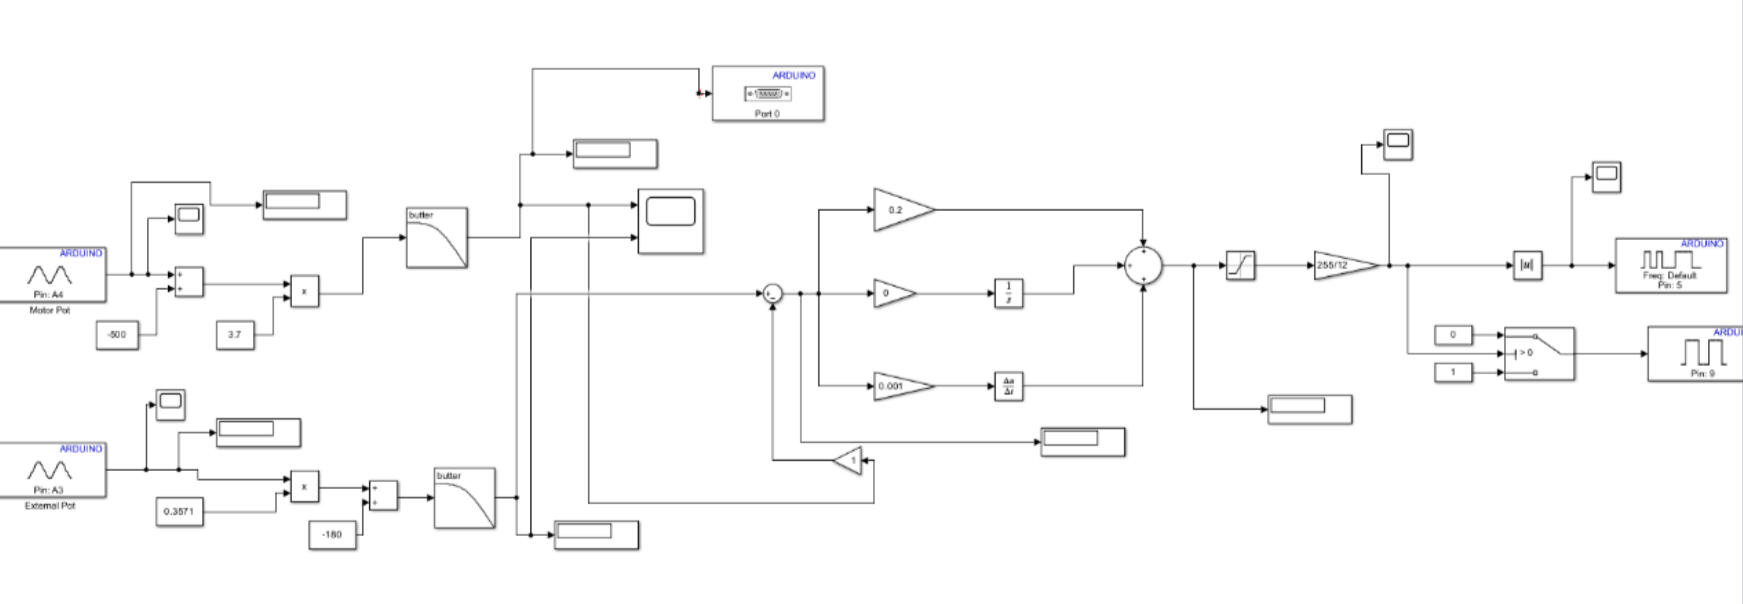
Sonuç: Belirlenen ve belirlenen zaman dilimi içinde çözülmeye çalışılan ancak çözülemeyen mekanik sorunlara rağmen, kontrol uygulamaları başarıyla test edildi ve doğrulandı. Mekanizma daha önce başka bir öğrenci grubu tarafından üretilmiş olsa da, dijital kontrol, gerçek zamanlı kontrol ve gömülü yazılım alanlarında deneyim kazanıldı.